
如果你有一条跑过几十次的家门口固定路线 —— 比如一条 10 公里或 14 公里的日常绕圈航线 —— 你大概率经历过这种困惑:
“7 月 20 日和 7 月 29 日,我跑了完全相同的一圈。踩的是同一侧人行道,在同一个斑马线转弯,红绿灯停靠位置也一样。然而手表 20 日记录了 13.98 公里,29 日却只记录了 13.86 公里 —— 足足差了 120 米。到底哪一天记录的才是真实距离?”
大多数跑者的第一反应是:“肯定某一天卫星信号不好,GPS 漂移了。”
几天前,一位跑者朋友带着他导出的两份原始 .FIT 活动文件找到了我。为了彻底拆解这 120 米神秘偏差的成因,我们在网页端开发了一款纯本地运行的分析工具:GPX 与 FIT 轨迹比对工具。
当我们将两份真实的 .FIT 二进制文件层层剥开、叠在一起比对时,得出的结论远非一句简单的“卫星漂移”所能解释。我们发现了两个令人极为意外的技术事实:
- 两天的 120 米偏差:是由 71 米的真实卫星轨迹漂移,叠加 49 米的手表内部传感器融合算法波动 共同构成的;
- 手表的“主动虚增”:在两天记录中,手表屏幕上显示的最终里程,都比其记录的原始二维 GPS 经纬度折线总和 多出了 260~310 米!
本文将为你深度拆解运动手表的底层测距逻辑,以及为什么同一条路线总会产生微小的日常偏差。
1. 真实数据实测:比对两份 FIT 文件#
为了追溯根源,我们将两份文件载入二进制解析引擎,从中提取出两个维度的测距指标:
- 设备会话最终里程(
data.sessions[0].total_distance):由手表固件算法计算并最终显示在表盘上的总距离。 - 原始 GPS 经纬度点累加和(Haversine 2D):将文件中记录的每一个经纬度坐标点,按球面大圆几何公式依次累加算出的平面距离。
双方数据镜像对比#
以下是从两份真实文件中解析出的确切数据:
第 1 次跑步(7 月 20 日 - 轨迹 A):
- 手表固件最终距离:13.98 公里(13,980 米)
- 原始 GPS 点累加和:13.67 公里(13,673 米)
- 固件算法额外补足:+307 米(+2.2%)
第 2 次跑步(7 月 29 日 - 轨迹 B):
- 手表固件最终距离:13.86 公里(13,860 米)
- 原始 GPS 点累加和:13.60 公里(13,602 米)
- 固件算法额外补足:+258 米(+1.9%)
两天的关键差值(7 月 20 日 vs 7 月 29 日):
- 手表固件距离偏差:120 米(13.98 公里 vs 13.86 公里)
- 纯 GPS 经纬度偏差:71 米(13.67 公里 vs 13.60 公里)
- 传感器融合算法差额:49 米(307 米 vs 258 米)
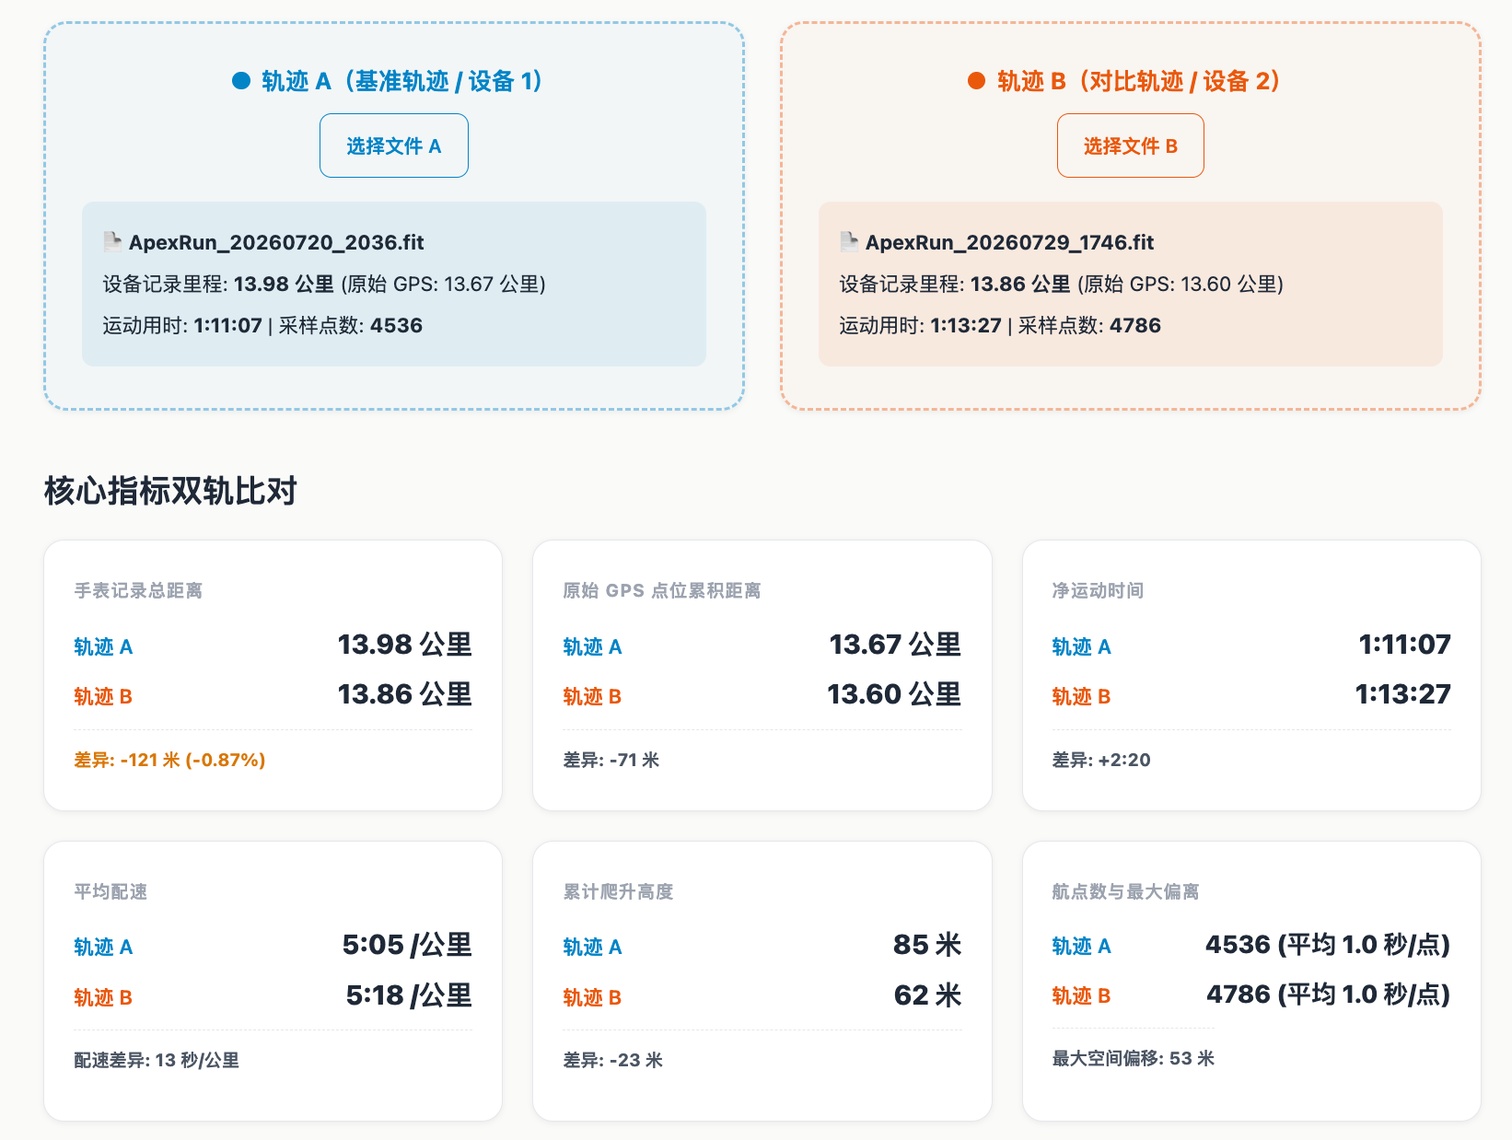
两个反直觉的发现#
仔细观察上述数据:
- 发现 1(71 米的真实坐标漂移):单纯将卫星经纬度点按几何公式累加,两天在 14 公里的漫长距离中,纯卫星层面的总偏差只有 71 米。
- 发现 2(手表无一例外地“多算了 300 米”):在两天中,手表记录的实际距离(13.98 公里 / 13.86 公里),都比它自己绘制的经纬度折线(13.67 公里 / 13.60 公里)长出了 258~307 米!
这就引出了一个底层问题:为什么运动手表的记录距离,会显著大于它自己打下的 GPS 点连线?
公里逐段排查:是突发跳点,还是匀速累积?#
为了判断这 71 米的卫星偏差究竟是起跑漏打点、某座桥下信号骤断带来的突发断层,还是全局的缓慢漂移,我们以 1.0 公里为区间对两份轨迹进行了逐段切片对比:
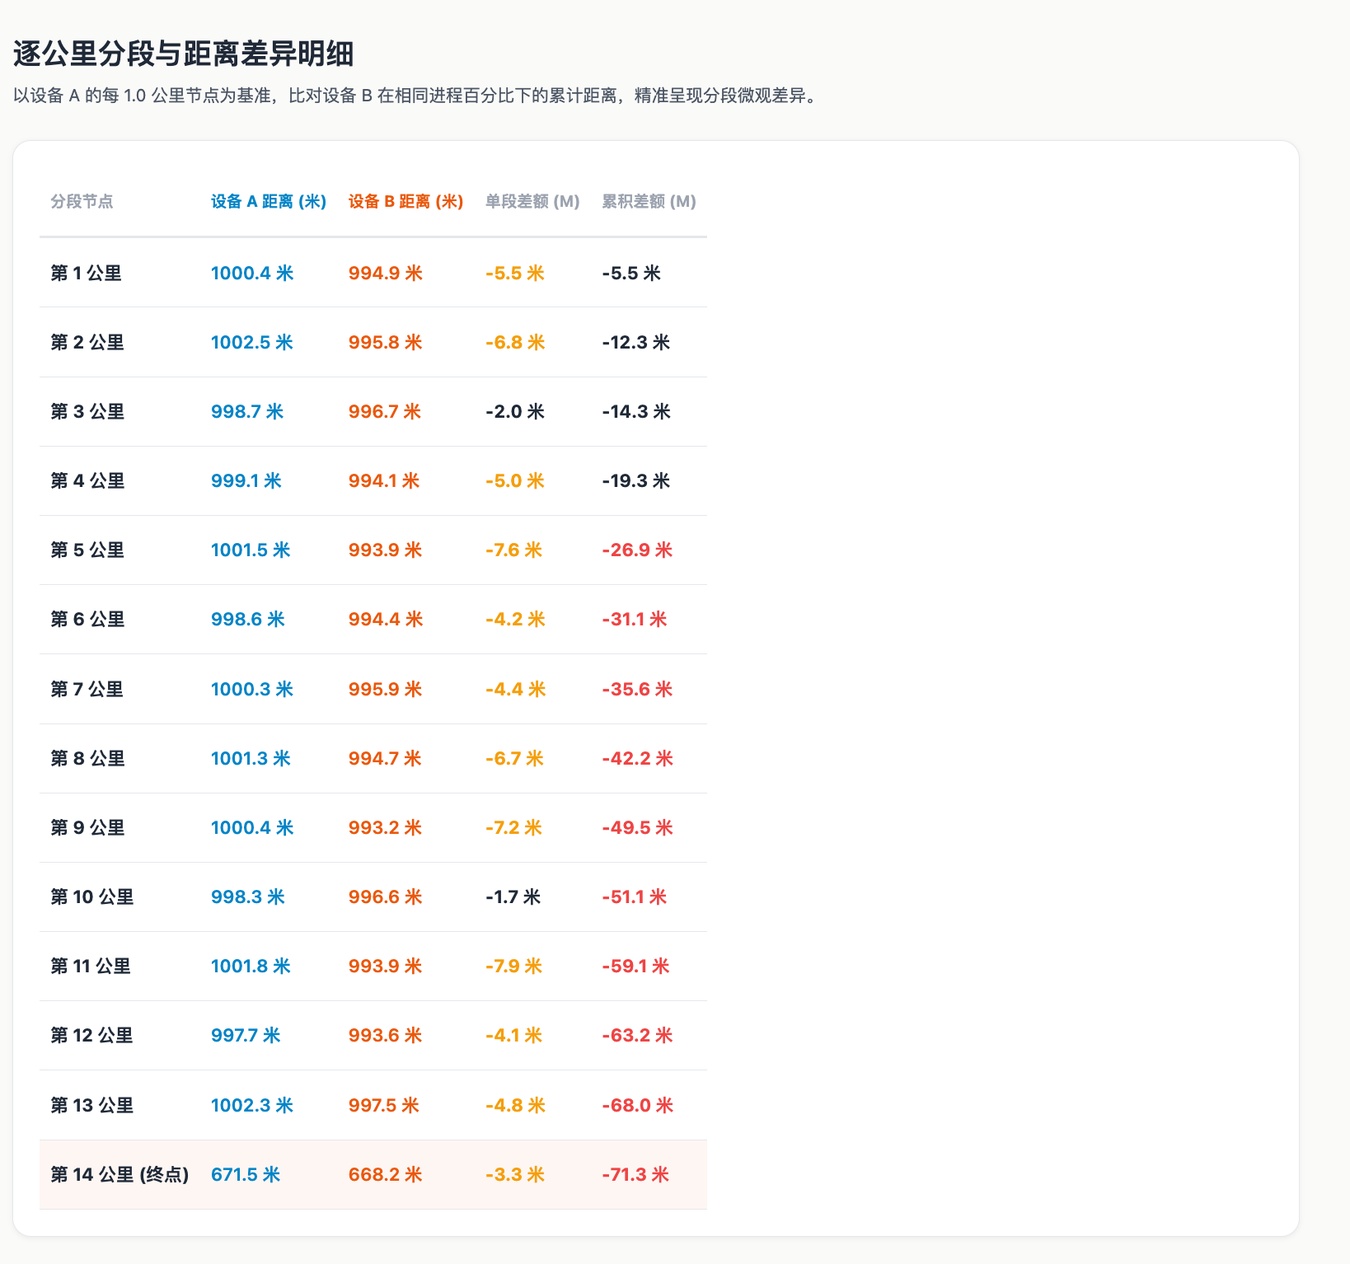
- 平缓而稳定的线性漂移(每公里 -4.0 至 -7.9 米):几乎在每一个单公里区间里,7 月 29 日的原始 GPS 距离都比 7 月 20 日略微短了约 5.1 米/公里。
- 沿途均匀累积:这个差值随着里程稳定累积 —— 5 公里处落后 26.9 米,10 公里处落后 51.1 米,最终在 14 公里终点定格在 71.3 米。
- 技术定论:这 71 米并非掉星或急转弯盲区造成的突发丢失,而是两天不同卫星星座角度、林荫遮挡、电离层折射以及路跑过弯走线微小差异在 14 公里长距离下的微量累加。
2. 揭秘底层:运动手表为何必须采用“传感器融合”?#
许多跑者误以为运动手表计算距离的方式,就是像画地图一样把每秒的经纬度连成线求和。然而在现实世界中,原始卫星信号充满了毛刺与高频噪声 —— 如果完全相信纯 GPS 定位,你在经过高楼或树荫时,表盘上的即时配速就会忽快忽慢疯狂跳动。
为了呈现平滑可靠的即时配速与总里程,现代主流运动手表(Apple Watch、Garmin、COROS 等)在固件层都运行着 传感器融合(Sensor Fusion)引擎,综合以下三大输入源进行互补校准:
- 手腕加速度计(步幅与航位推算):持续感知摆臂频率与动力学特征。当卫星信号出现短时抖动或漂移时,手表依靠推算步幅 × 步频进行航位平滑推算(Dead Reckoning)。
- 气压高度计(三维坡度补偿):将二维平面球面距离结合海拔高度起伏,折算为真实的三维坡面斜边距离。
- 卡尔曼滤波与静止去噪:等红绿灯时,卫星定位点依然会在小范围内四处漂移,滤波算法会自动过滤这些原地无意义的虚假位移。
正因两次奔跑的摆臂节奏、气压变化与红绿灯驻留微调略有不同,手表的融合算法在 7 月 20 日额外补充了 +307 米,而在 7 月 29 日补充了 +258 米。
3. 彻底拆解 120 米的日常偏差#
手表屏幕上呈现的 120 米差值,可以清晰地解构为两部分:
手表总偏差(120 米) = 纯 GPS 几何线差值(71 米) + 传感器融合算法差额(49 米)
- 纯 GPS 坐标差值(71 米):13.67 公里 - 13.60 公里 = 71 米。它由林荫反射、卫星分布与真实过弯贴边走线造成,平均每公里仅偏差 5.1 米。
- 传感器融合算法差额(49 米):307 米 - 258 米 = 49 米。两次跑步的摆臂动态与气压差异,导致算法补足量产生微小波动。
两者叠加,共同构成了跑者看到的 120 米差距。
4. 这对跑者和开发者意味着什么?#
对跑者而言:0.86% 的误差属于极佳表现#
在 14 公里的长距离户外路跑中,120 米的波动意味着 仅有 0.86% 的偏差率 —— 这一精度在消费级可穿戴领域已处于极高水准。
71 米的坐标贴合度,证明你两天的实际跑步路线几乎完美重合。不要为几十米的表盘微小差异感到焦虑,那只是固件算法在努力为你抹平卫星噪声。
对运动数据开发者而言#
如果你正在构建跑步数据分析软件、轨迹工具或 Strava 接口:
- 切勿假设
点集连线距离 === 活动记录总里程:务必同时读取并保留data.sessions[0].total_distance(尊重手表计算的权威总里程)与坐标点数组(用于空间绘图与分段分析)。 - 妥善处理暂停打点:原始轨迹点的打点时间戳在暂停时通常会继续自增,而活动运动时长(Moving Time)记录的是纯净运动时间,两者不可混淆。
5. 使用免费在线工具自行验证#
如果你也想比对自己的两份跑步轨迹文件,欢迎使用我们开发的本地轨迹比对工具:
工具核心功能:#
- 双轨迹同屏叠图(Leaflet):支持进度滑块双向联动播放,直观查看任意百分比下的两车道空间横向距离。
- 指标镜像看板:一键对比设备记录距离、纯 GPS 大圆距离、采样点频度、有效运动时间、爬升与最大离线间距。
- 智能漂移成因诊断:自动识别偏差主要来自手表算法补充、低频采样切角还是原地等待漂移。
所有数据计算均 100% 在你的浏览器本地完成,绝不上传任何服务器,充分保护你的隐私与日常跑步起止点安全。
常见问题解答 (FAQ)#
为什么同一条跑步路线在不同日期的距离总有偏差?#
卫星星座运行角度、大气对流层折射、树木遮挡、不同走线习惯,以及手表的传感器融合算法(摆臂加速度补偿),都会带来每公里数米的天然微小波动,属于正常物理现象。
为什么手表统计的总距离,普遍大于 GPS 经纬度点的直线累加?#
为了防止树荫下信号变弱导致配速骤降,运动手表的内置算法结合了手腕摆臂推算与气压计三维坡度补偿,从而在平面的经纬度折线基础上补足了合理的三维微观位移。
什么是 GPX 与 FIT 轨迹比对工具?#
它是 Apex Run 提供的免费在线工具。上传两份跑步或骑行导出的 .fit 或 .gpx 文件,即可在同一张交互式地图上对比两者的贴合度与数据差异,完全在本地运行、免上传、保隐私。
相关工具与延伸阅读#
- 在线 GPX / FIT 轨迹比对工具 —— 叠图对比两份运动文件,看清空间微距与测距算法差异。
- GPS 轨迹漂移与信号丢失分析器 —— 深度检测单次跑步轨迹中的星历异常与断点。
- 跑步文件格式转换器 —— 在 FIT、TCX、GPX 与 CSV 格式之间免上传极速互转。
- 坡度调整配速(GAP)计算器 —— 了解为什么起伏坡道上的实际体能消耗不能仅按平面距离衡量。